主编推荐语
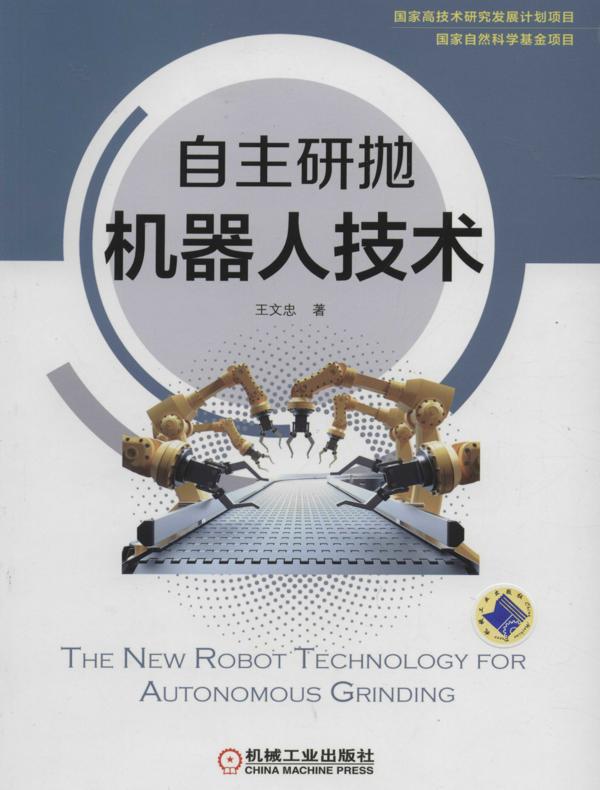
系统介绍自主研抛机器人技术。
内容简介
本书主要介绍自主研抛机器人技术的相关理论基础与前沿技术,是作者近年来在国家“863”等项目中所取得的学术研究和技术实践成果的总结。 本书基于实现用小型装备对大型自由曲面进行精整加工的目标,利用移动操作机器人具有较好的操作灵活性和工作空间大的特点,提出了一种研磨大型自由曲面自主作业机器人的机械结构,并进行了关键技术的研究。 重点针对研磨大型自由曲面自主作业机器人的曲面重构与定位方法、5-TTRRT机器人运动学动力学建模、运动规划与运动控制、主被动结合的柔顺控制方式等进行了深入论述。力求设计理念符合国内外先进技术的发展要求,设计内容与国内外新研究成果同步。
出版方
机械工业出版社